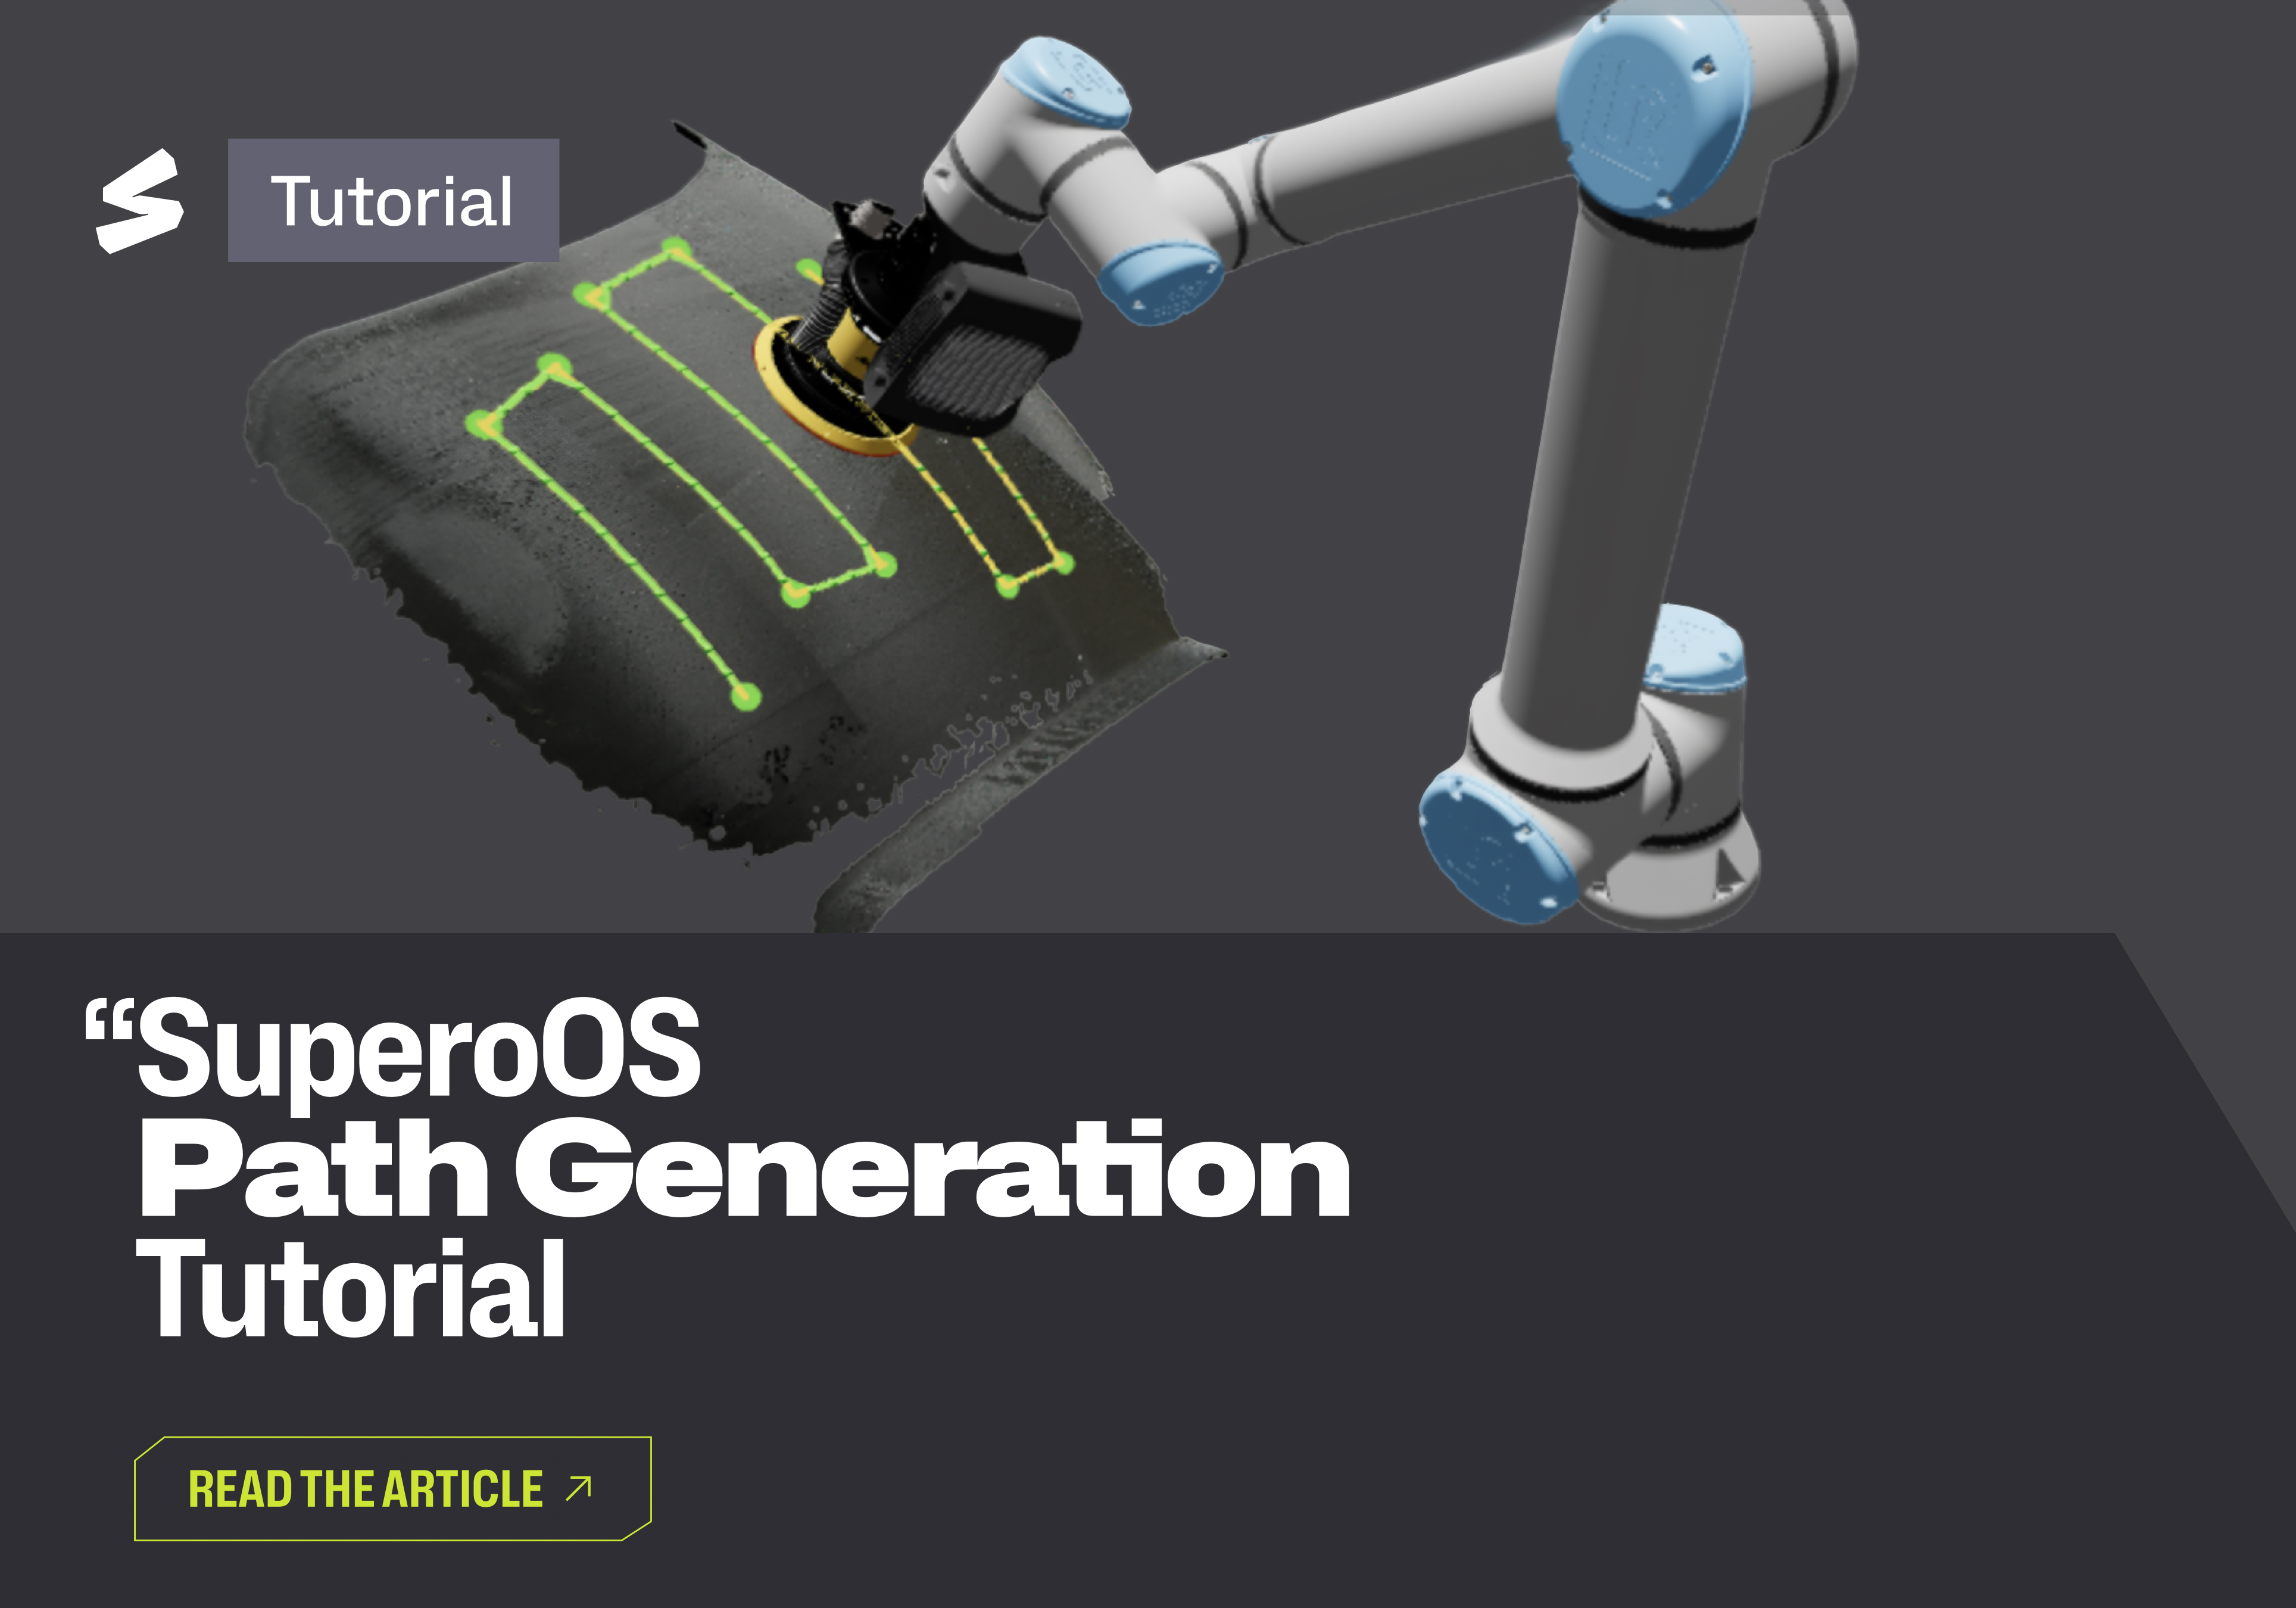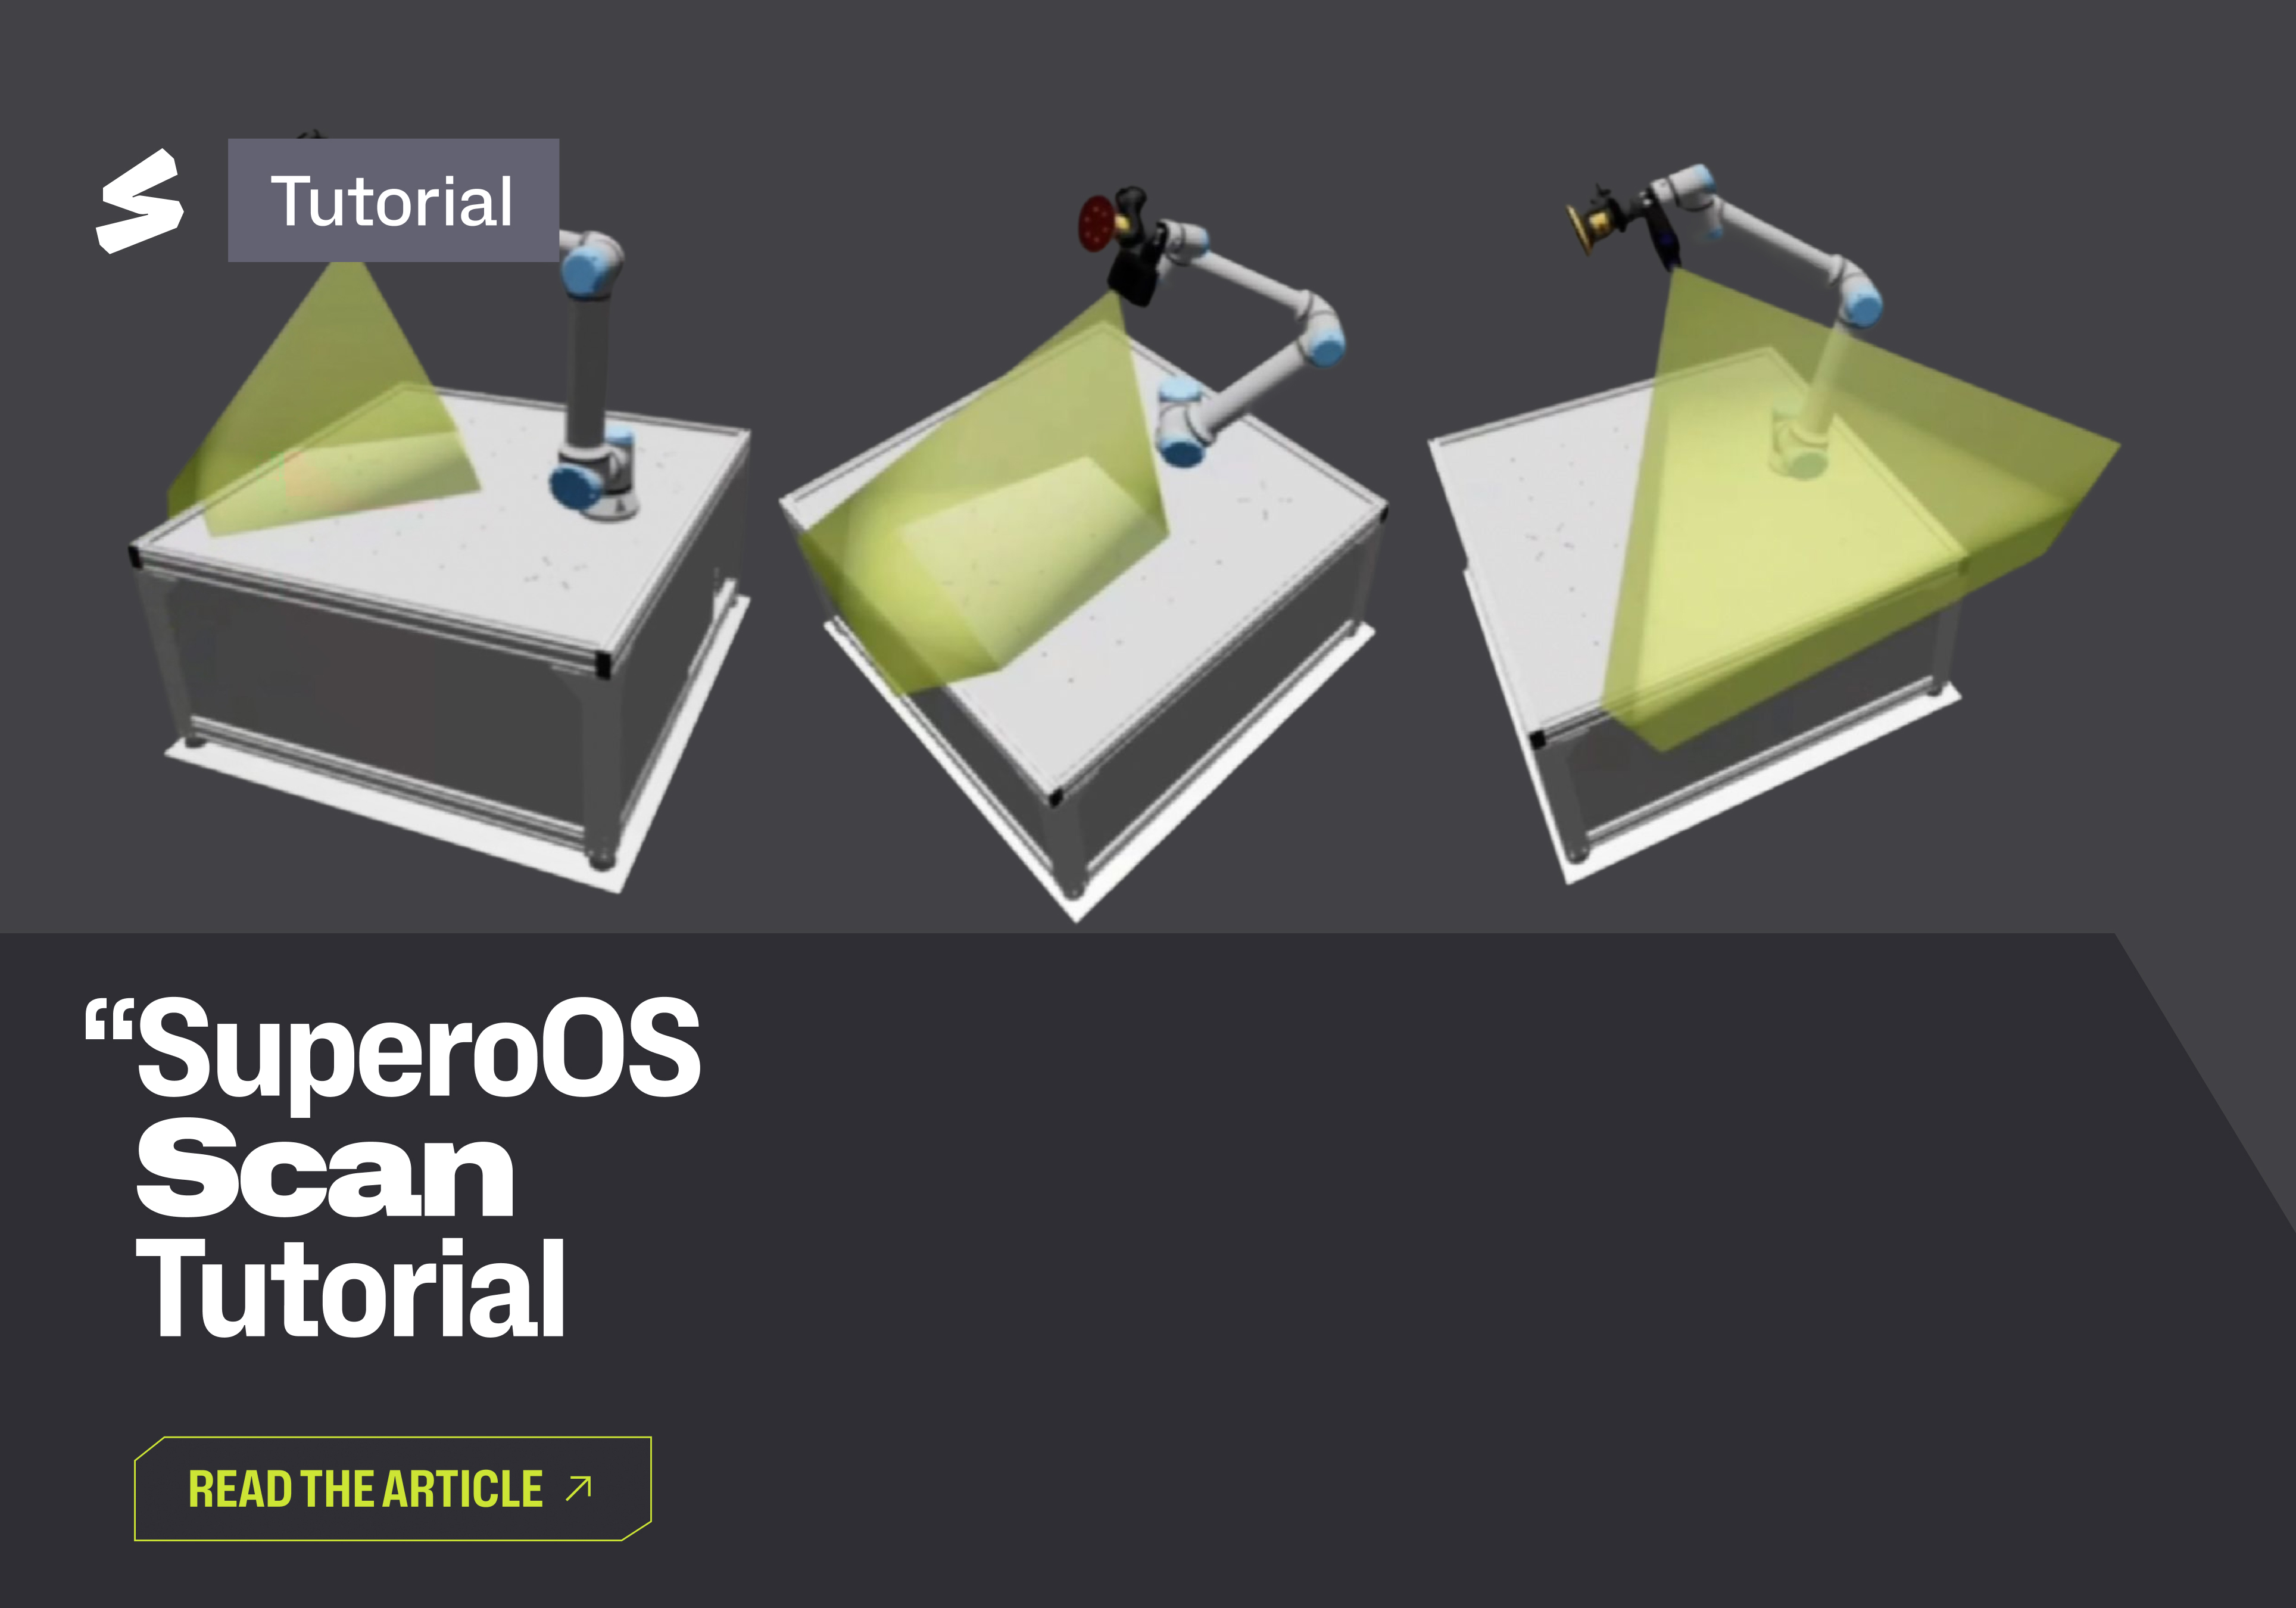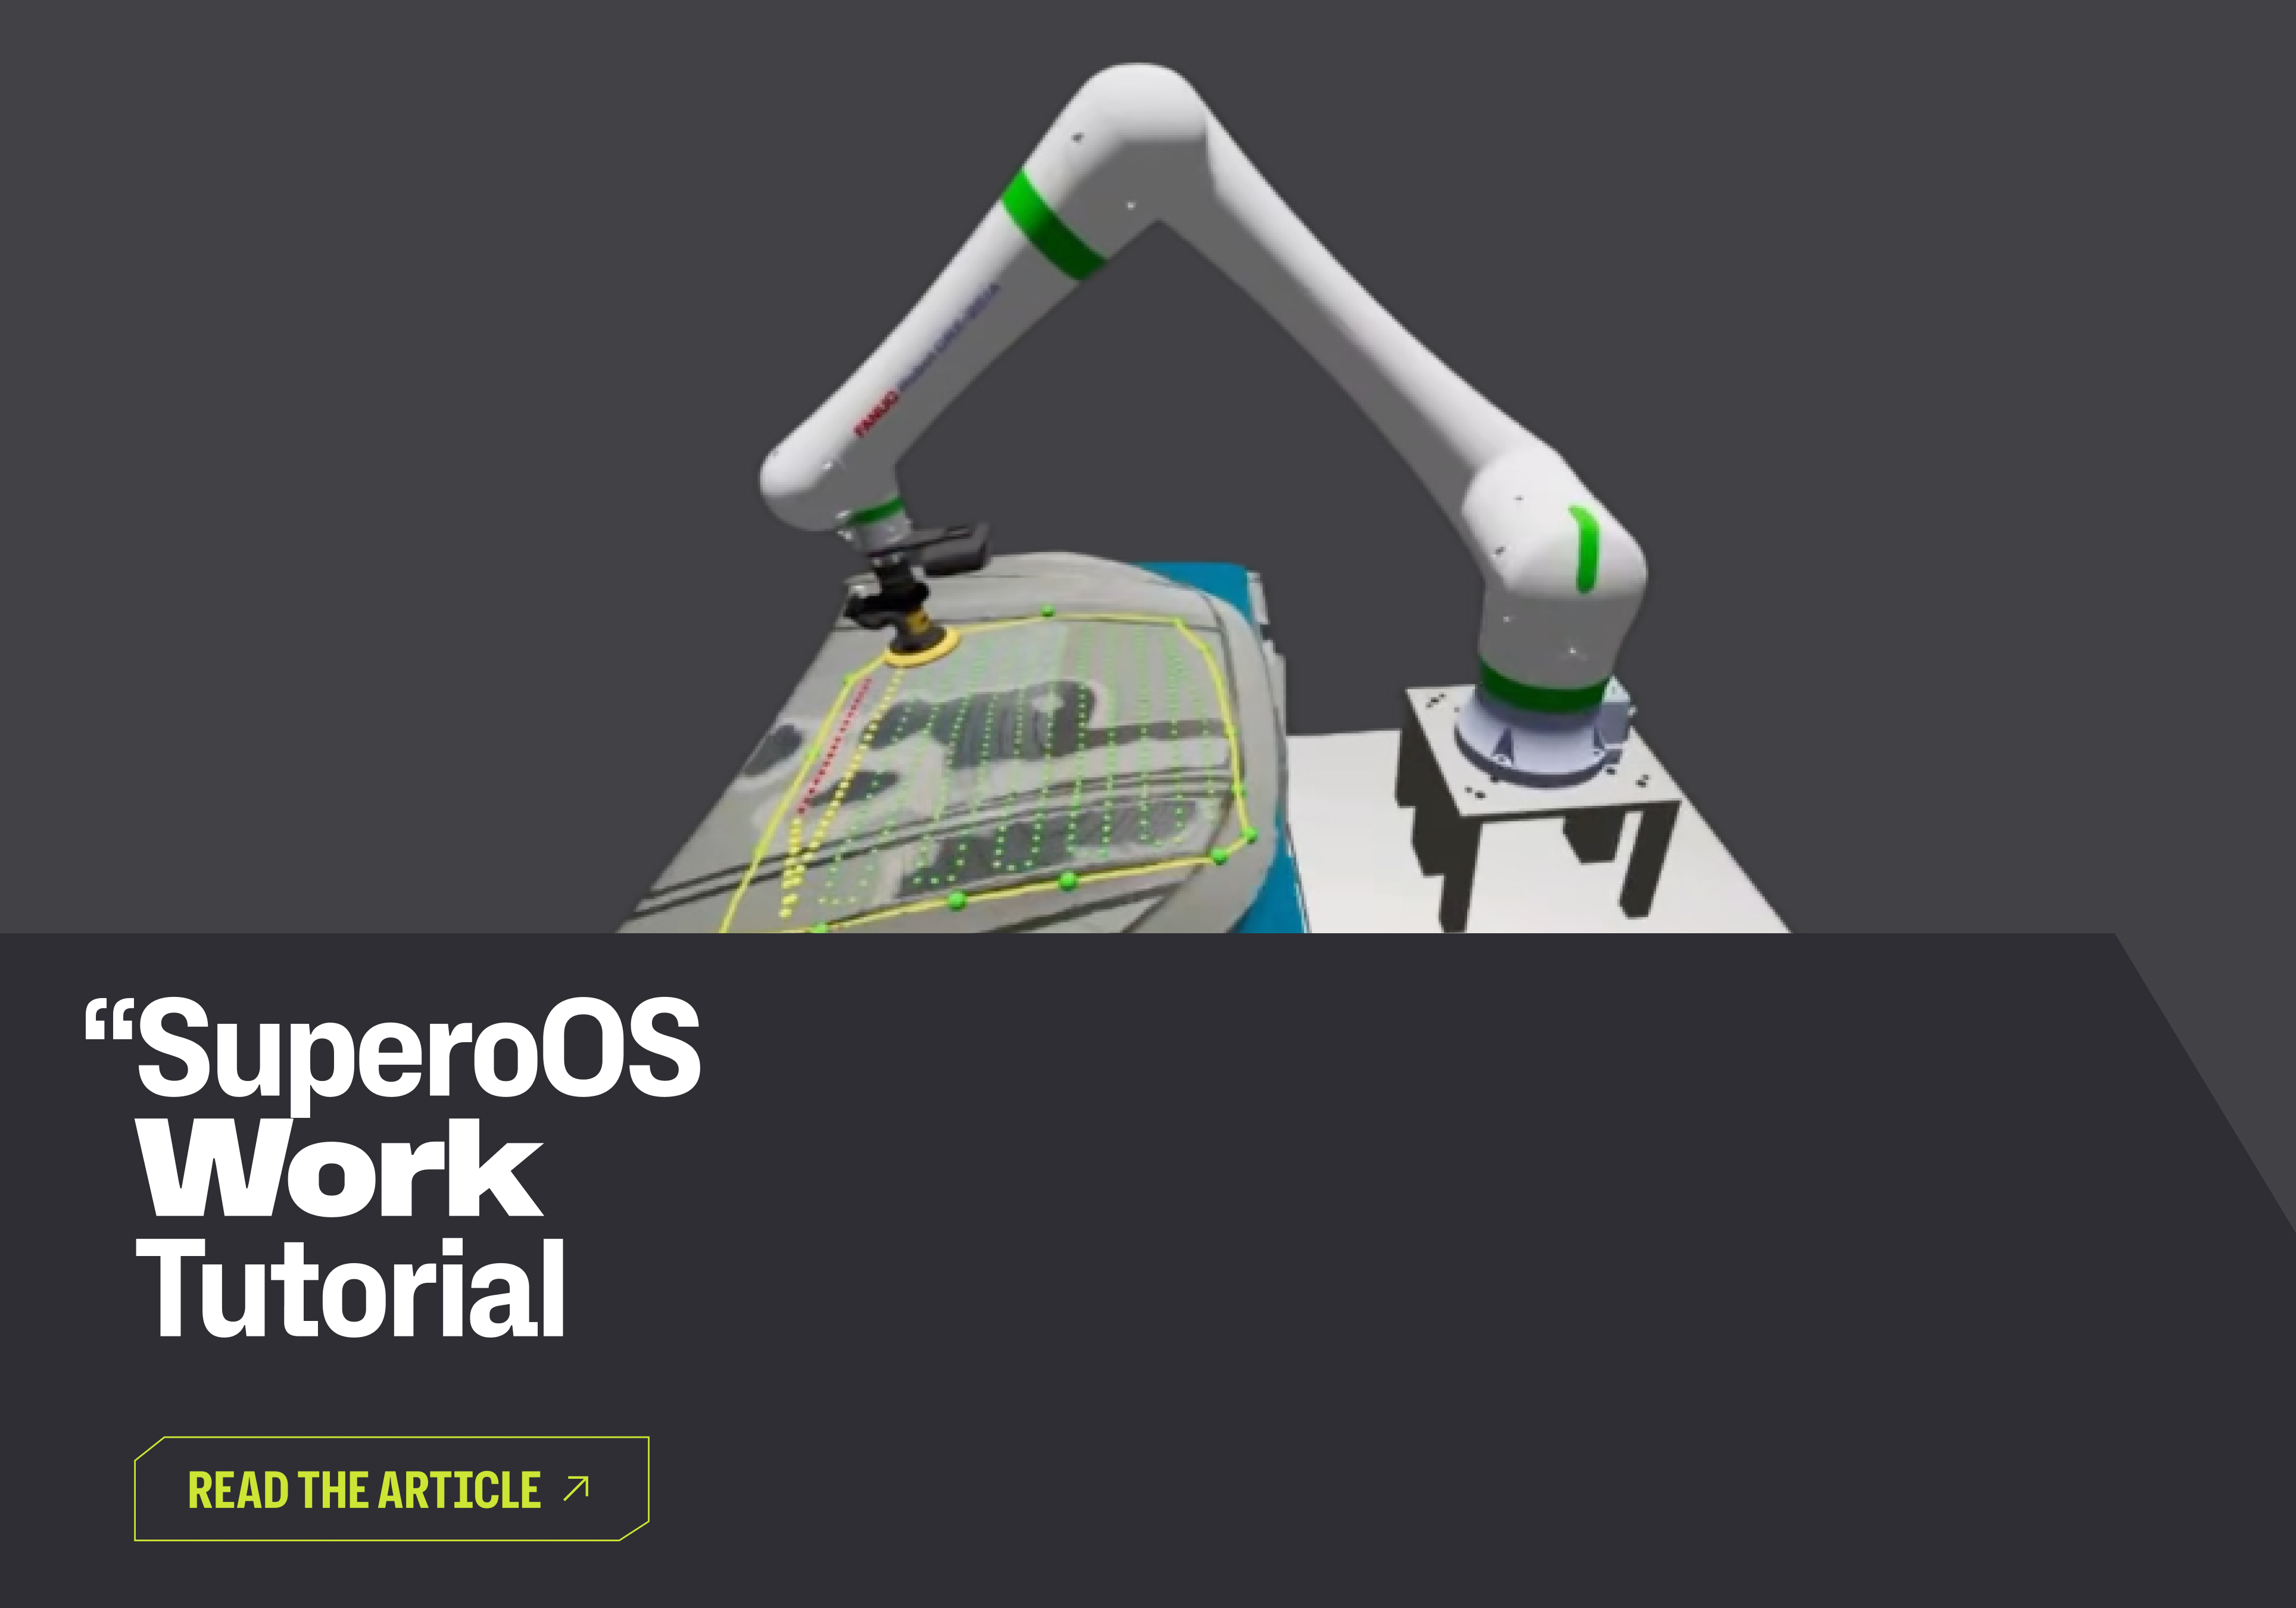
Scansione e generazione dei percorsi preparano il terreno. Con la fase Work, l'ultima del flusso di SUPERO OS, quel lavoro diventa lavorazione vera e propria sulla superficie del pezzo.
Nella terza parte del nostro video tutorial vediamo cosa succede quando il programma passa dal software al robot, e come l'operatore segue il processo senza mai fermare la cella.
Un ultimo controllo prima di partire
A questo punto il pezzo è già stato scansionato e trasformato in un modello 3D, e ogni area da lavorare ha il suo toolpath validato. Prima di avviare il ciclo, l'operatore può comunque tornare in modalità simulazione e rivedere l'intera lavorazione dall'inizio alla fine, percorso dopo percorso.
È un controllo che richiede pochi secondi e che evita sorprese: quello che si vede in simulazione è esattamente quello che farà il robot. Confermato tutto, il programma viene inviato al robot con un solo comando.
Dal gemello digitale alla cella reale
Qui il gemello digitale lascia spazio alla cella. Il braccio inizia a carteggiare la superficie seguendo con precisione i percorsi definiti nel software, con le impostazioni scelte in fase di path generation.
Nessuna riprogrammazione e nessun passaggio intermedio tra simulazione ed esecuzione. Il percorso disegnato sul modello 3D è lo stesso che l'end effector traccia sul pezzo.
Lo stato del processo, sempre sotto gli occhi
Mentre il robot lavora, il pannello sulla destra dell'interfaccia aggiorna l'operatore in tempo reale.
L'indicatore Overall mostra a che punto è il percorso in lavorazione in quel momento, e accanto compare il nome del percorso su cui il robot sta operando. Progress misura l'avanzamento dell'intero job, considerando tutti i percorsi previsti. Repetitions, infine, indica quante passate sono state completate su ciascun percorso, in base ai parametri definiti durante la generazione del percorso.
Così l'operatore sa sempre in che fase si trova la lavorazione e quanto manca alla fine, senza dover interrompere la cella per controllare.
Lo stesso flusso, sul robot che scegli
SUPERO è un software hardware agnostic. L'intero workflow, dalla scansione al percorso fino alla lavorazione, gira allo stesso modo su piattaforme Universal Robots, FANUC ed EFORT.
Software e processo restano identici. A cambiare è la matematica che lavora sotto e che si adatta a ogni robot: cinematica inversa, raggiungibilità e validazione delle collisioni vengono calcolate in funzione del braccio installato in cella. Per chi produce significa poter scegliere l'hardware più adatto senza dover imparare ogni volta uno strumento nuovo.
Scan, path, work. Con la fase di lavorazione si chiude il ciclo con cui SUPERO trasforma una scansione 3D in un processo di finitura completamente automatizzato, pronto a girare sul robot che preferisci. Scopri come automatizzare la tua produzione industriale con Supero e guarda il video completo qui.